


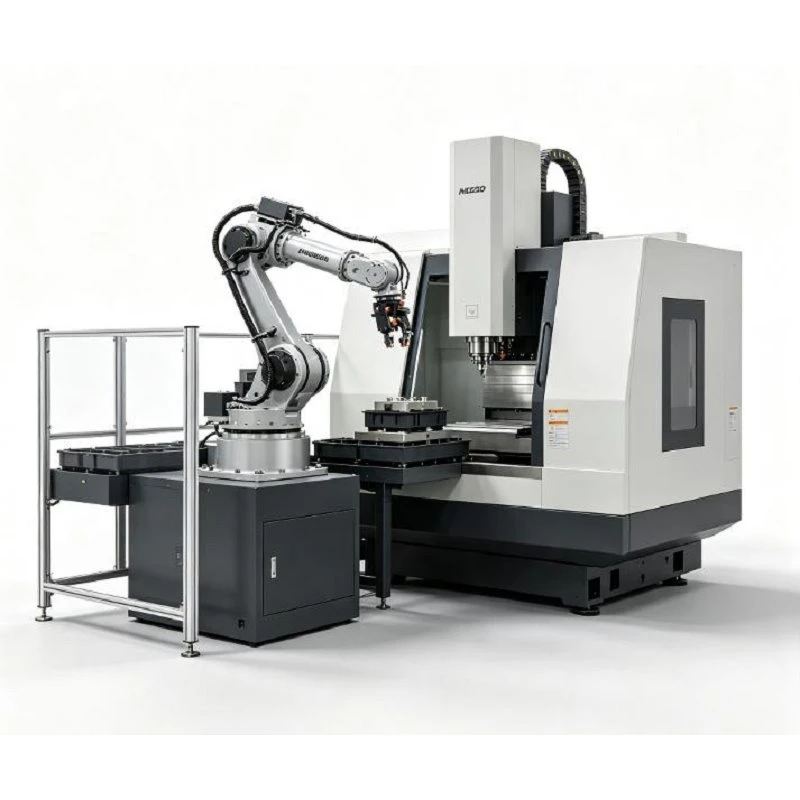
Robot de carga y descarga del centro de mecanizado
El robot de carga y descarga del centro de mecanizado CNC automatiza la alimentación de materia prima y la extracción de piezas terminadas, eliminando el tiempo de inactividad manual del husillo y garantizando una producción continua. La precisión del robot-recoge material en bruto, lo carga en el dispositivo/portabrocas, inicia el ciclo de mecanizado, descarga el componente terminado y lo transfiere al área de salida designada.
Especificaciones técnicas
|
Parámetro |
Especificación típica |
|
Tipo de robot |
robot industrial de 6 ejes |
|
Solicitud |
Carga y descarga del centro de mecanizado CNC |
|
Carga útil del robot |
Aproximadamente. 10–150 kg* |
|
Radio de trabajo |
Aproximadamente. 1,500–2700 mm* |
|
Repetibilidad |
Normalmente ±0,03–±0,08 mm* |
|
Número de ejes |
6 |
|
Instalación |
Montado-en el suelo/montaje-lateral/personalizado |
|
Pinza |
Mecánico / neumático / vacío / personalizado |
|
Suministro de materiales |
Bandeja/palé/estante/transportador |
|
Comunicación CNC |
E/S digitales/bus de campo industrial/interfaz específica de máquina- |
|
Puerta de la máquina |
Interfaz de puerta automática donde sea compatible |
|
Interfaz de accesorio |
Personalizado |
|
Sistema de control |
Controlador de robot + armario de control eléctrico |
|
Protección de seguridad |
Valla de seguridad/puerta interbloqueada/cortina de luz/escáner de área |
|
Modo de funcionamiento |
Automático / manual / configuración |
Ventajas clave
Tiempo de actividad del husillo maximizado:Logre un funcionamiento continuo las 24 horas del día, los 7 días de la semana, incluidos turnos de noche-sin asistencia (luces-apagadas).
Eliminación del error humano:La alineación constante de la sujeción evita que los accesorios se asienten mal-y se desechen piezas.
Seguridad mejorada en el lugar de trabajo:Mantiene a los operadores humanos alejados de los gabinetes de las máquinas, piezas de trabajo pesadas y niebla de fluido de corte.
Productividad escalable:Adapte o reprograme fácilmente la celda para nuevas familias de piezas o agregue procesos posteriores a medida que crezca la demanda.
Rápido retorno de la inversión:Por lo general, logra una recuperación total de la inversión en un plazo de 12 a 18 meses en función del ahorro de mano de obra y el aumento del rendimiento de la producción.
Aplicaciones industriales
Automotor:Cárteres, manguetas de dirección, discos de freno, carcasas de transmisión, bridas, semiejes.
Hidráulica y potencia fluida:Cuerpos de válvulas, colectores, carcasas de bombas, cilindros hidráulicos, accesorios.
Maquinaria general:Piezas ciegas para engranajes, tapas-de extremos de motores, carcasas de cojinetes, soportes estructurales y sujetadores de precisión.
Secuencia operativa automatizada
Selección de pieza de trabajo en bruto:El robot recupera una pieza en bruto de una bandeja, paleta o transportador de material designado.
Entrada y carga CNC:Al recibir la señal "Puerta abierta/lista", el robot ingresa al área de mecanizado y posiciona la pieza con precisión en el dispositivo o mandril.
Sujeción y Salida:El dispositivo sujeta la pieza y envía una señal de confirmación. El robot se retira de la zona de mecanizado.
Inicio del ciclo de mecanizado:La puerta de la máquina se cierra y comienza el ciclo del CNC. (Para celdas de máquina-duales, el robot pasa a dar servicio a un CNC secundario durante esta fase).
Terminado-Eliminación de piezas:Al finalizar el mecanizado, la puerta se abre y el robot entra para recoger la pieza terminada.
Descarga de piezas y operaciones secundarias:La pieza terminada se transfiere a la estación de salida, unidad de inspección o estación de limpieza.
Repetición del ciclo:El robot regresa a la estación de materia prima-para comenzar el siguiente ciclo.
Configuraciones de pinzas personalizadas
Pinza Mecánica / Neumática:Mordazas de ajuste de forma-o de fricción-adaptadas a perfiles de pieza de trabajo específicos, que ofrecen una fuerza de bloqueo segura.
Pinza de vacío:Ideal para componentes de placa con superficie-plana y lisa.
Sistema de agarre-doble (recomendado):Sostiene una pieza en bruto y una pieza terminada simultáneamente. El robot descarga la pieza terminada e inmediatamente carga la pieza sin procesar en un solo ciclo de apertura de puerta-, lo que reduce drásticamente el tiempo de inactividad de la máquina.
Funciones de herramientas personalizadas:Sellado resistente al refrigerante-, boquillas de aire integradas para limpieza de virutas y mordazas ajustables para la producción de piezas-familiares.
Módulos de automatización opcionales
Sistemas de guía visual:Los sistemas de visión 2D o 3D ubican piezas colocadas aleatoriamente en transportadores o paletas, eliminando la necesidad de costosas bandejas de precisión.
En-Inspección de calidad en línea:Integración con medidores de sonda, mediciones de visión o escáneres láser para poner en cuarentena automáticamente piezas fuera-fuera de-especificaciones.
Unidades de volteo de piezas:Estación de giro para re-orientar componentes para procesos de mecanizado de múltiples lados OP10/OP20.
Estaciones de secado y limpieza:Aire a alta-presión-soplete o lave los tanques para limpiar el refrigerante y las virutas de metal antes de su manipulación posterior.
Módulos de desbarbado:Desbarbado con husillo fijo o accionado por robot- para limpiar rebabas y bordes afilados después del-mecanizado.
Pistas lineales del séptimo-eje:Sistemas de seguimiento lineal-de alta resistencia que amplían el alcance del robot hasta 30+ metros.
Información requerida para la evaluación de viabilidad inicial
Para evaluar su solicitud y proporcionar una propuesta preliminar, comparta:
Información de la máquina CNC:Modelo, marca del controlador y estado-de la puerta/accesorio del automóvil.
Datos de la pieza de trabajo:Planos de piezas (.STEP / .PDF), dimensiones y peso.
Detalles del proceso:Tiempo actual del ciclo de mecanizado y fotografías de los accesorios.
Restricciones de diseño:Espacio disponible y método de alimentación preferido.
Preguntas frecuentes
Etiqueta: Robot de carga y descarga de centros de mecanizado, fabricantes de robots de carga y descarga de centros de mecanizado de China, fábrica, Robot de ensamblaje e inspección SCARA
Artículo anterior
Robot de carga y descarga de prensaSiguiente artículo
Robot de carga y descarga de tornoTambién podría gustarte


Envíeconsulta