


Brazo manipulador
¿Por qué elegir HEBEI EMET MACHINERY & TECHNOLOGY CO., LTD?
Nuestra empresa es una empresa de fabricación mecánica, anteriormente una fábrica de fabricación de maquinaria de elevación, establecida en 2005. Ubicada en el distrito de Qingyuan, ciudad de Baoding, provincia de Hebei, China, conocida como la ciudad natal de las máquinas de elevación, con una superficie de 3200 metros cuadrados, con equipos de producción avanzados y un sistema integral de gestión de calidad, estamos comprometidos a brindar a los clientes servicios de fabricación mecánica de alta calidad.
Equipo Técnico Profesional
Contamos con un equipo altamente calificado con una sólida capacidad técnica y más de 100 empleados experimentados. Insistimos en la innovación continua y contamos con una serie de tecnologías y equipos de fabricación de precisión desarrollados de forma independiente.
Amplio rango de productos
Nuestros productos cubren diversos equipos mecánicos, como dispositivos anticaída, balanzas electrónicas, brazos manipuladores, etc. Al mismo tiempo, también podemos personalizar la producción según las necesidades del cliente.
Seguro de calidad
Seguimos estrictamente los requisitos del sistema de gestión de calidad ISO9001 para la producción, y todos los productos han pasado la certificación CE, con una alta participación de mercado. Al mismo tiempo, también contamos con líneas de producción avanzadas para proporcionar a los clientes equipos mecánicos de alta calidad.
Servicio profesional
Ofrecemos un excelente servicio posventa, hacemos un seguimiento del uso y brindamos comentarios positivos. Responderemos rápidamente en un plazo de 24 horas y brindaremos soluciones a los clientes.


¿Qué es el brazo manipulador?
El brazo manipulador neumático es un equipo que ahorra mano de obra y se utiliza para la manipulación e instalación de materiales. Utiliza el principio de equilibrio de válvulas mecánicas y neumáticas, lo que permite al operador empujar y tirar del objeto pesado según corresponda, lo que permite un movimiento equilibrado y un posicionamiento en el espacio. Cuando un objeto pesado forma un estado flotante durante la elevación o el descenso, la válvula de distribución garantiza una fuerza operativa cero, pero la fuerza operativa se ve afectada por el peso de la pieza de trabajo.
El brazo manipulador neumático realiza principalmente acciones como agarrar, recargar, voltear, ensamblar, levantar y acoplar piezas de trabajo. Puede posicionarse rápidamente y operarse con frecuencia, lo que lo convierte en un equipo de elevación ideal.

Características del brazo manipulador
Trabajando sin gravedad
Todo el proceso tiene función flotante y la máquina es capaz de trabajar sin gravedad.
Funciones de protección
- Protección de corte de gas, que garantiza que la pieza de trabajo no se caiga cuando se corta repentinamente;
- Protección contra mal funcionamiento, si no se detecta el aterrizaje, la pieza de trabajo no se puede liberar;
- Protección de advertencia, que puede monitorear la presión de trabajo en tiempo real y reducir los riesgos;
Transmisión continuamente variable (CVT)
Puede ajustar automáticamente la relación de transmisión óptima según las diferentes condiciones de trabajo, mejorando así el rendimiento de potencia y reduciendo el ruido y la vibración.
Tanque de almacenamiento de aire de gran tamaño
Equipado con un tanque de almacenamiento de aire, puede funcionar normalmente dentro de los diez minutos siguientes a que se apaga la máquina.
Partes principales del brazo manipulador
1. Brazo anfitrión: El dispositivo principal que permite que los materiales (o piezas de trabajo) logren un movimiento 3D en el aire.
2. Dispositivo de agarre: dispositivo que permite agarrar un material (o pieza de trabajo) y satisface los requisitos de manipulación y montaje correspondientes de los usuarios.
3. Parte de ejecución: Componentes neumáticos, dispositivos hidráulicos o motores
4. Sistema de control de trayectoria de aire: un sistema de control que logra el estado de movimiento de todo el dispositivo del brazo manipulador anfitrión y el dispositivo de agarre,
Brazo manipulador rígido
El brazo manipulador rígido de la serie MA es capaz de levantar piezas de trabajo de diversas formas. El equipo puede estar fijado al suelo, suspendido y fijo, o bien, puede desplazarse mediante rieles guía.
Brazo manipulador accionado por cable
El manipulador accionado por cable se utiliza en combinación con la rigidez del brazo plegable y la flexibilidad del brazo manipulador rígido. El cable de acero sigue al brazo robótico y utiliza la suspensión de equilibrio neumática para tirar del cable de acero y levantar la pieza de trabajo. Esto le permite tener menos fuerza operativa, una velocidad de operación más rápida y lograr el objetivo de "flotar" dentro del rango de recorrido.
Grúa pluma montada sobre columna
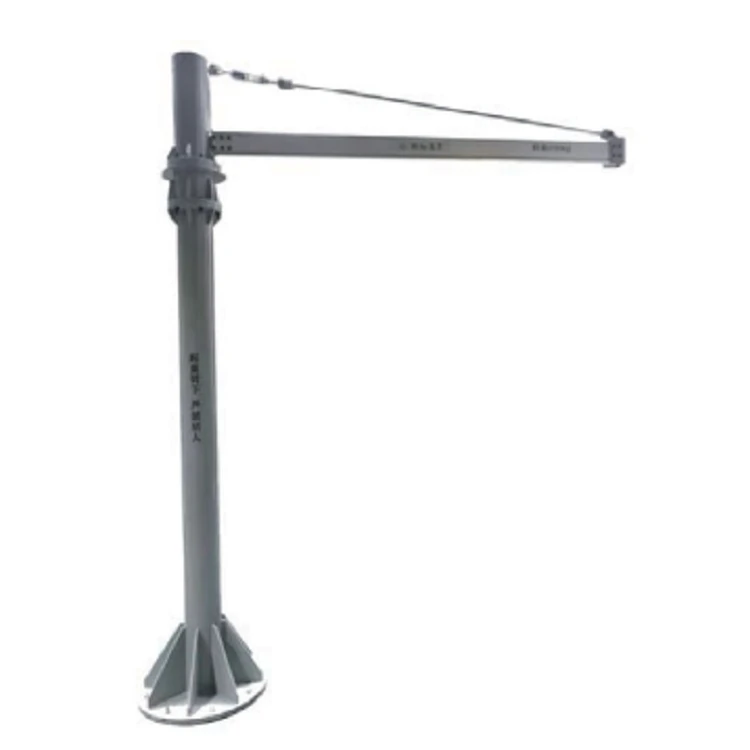
Este tipo de grúa pluma se puede fijar al suelo y consta de una columna, un voladizo, un polipasto eléctrico y un sistema de control. Las columnas suelen estar compuestas por estructuras de acero con suficiente estabilidad y capacidad de carga. El voladizo es una viga transversal conectada a una columna, que se utiliza para soportar polipastos eléctricos y ganchos. Los polipastos eléctricos pueden ser manuales o eléctricos, y se utilizan para levantar y colgar materiales. El sistema de control se utiliza para controlar el funcionamiento de la grúa pluma y el movimiento del polipasto eléctrico.
Grúa pluma montada en la pared
Las grúas pluma montadas en la pared generalmente están hechas de estructura de acero y se pueden instalar en la pared con suficiente estabilidad y capacidad de carga. Es un nuevo tipo de máquina de elevación de materiales desarrollada sobre la base de la grúa voladiza montada en columna. La pista de desplazamiento de la máquina se instala en las columnas de cemento o vigas de carga del edificio de la fábrica. Se mueve circularmente alrededor de la columna de cemento, mientras que el polipasto neumático también puede realizar un movimiento lateral a lo largo del voladizo seleccionado y una elevación vertical.
Grúa articulada portátil
La grúa pluma articulada portátil está equipada con ruedas, lo que no solo tiene las características de una grúa pluma de tipo columna, sino que también permite un movimiento flexible y la sustitución de estaciones de elevación, lo que la hace más adaptable. Es una máquina de elevación de emergencia independiente necesaria para líneas de producción automáticas eficientes.
Grúa de pluma plegable
La grúa pluma plegable tiene las características de una estructura novedosa, extensión y flexión flexibles, fácil operación y alta eficiencia y ahorro de energía. Se puede utilizar con una grúa de equilibrio neumático, aprovechando el movimiento de flexión y rotación de la viga transversal para evitar objetos en el área de trabajo controlada y maximizar el área de trabajo.
Ventajas del brazo manipulador

Operación fácil y rápida
Puede seguir la fuerza de tracción del operador para completar acciones como levantar, empujar, rodar, inclinar, etc. de la pieza de trabajo, transportar fácilmente la pieza de trabajo y ayudar en el ensamblaje de la misma. Este diseño hace que el proceso de operación sea simple y rápido, mejorando enormemente la eficiencia del trabajo.

Posicionamiento preciso
En el estado de suspensión de gravedad cero, el brazo manipulador puede garantizar un posicionamiento preciso del movimiento aleatorio durante el acoplamiento del producto, lo que es particularmente importante para los procesos de producción industrial que requieren un control preciso.
Suspensión sin impacto ni fuerza de rebote:
Durante el ensamblaje del producto, el brazo manipulador puede proporcionar un acoplamiento flexible, evitando el impacto y la fuerza de rebote de la máquina elevadora común durante el funcionamiento, protegiendo así la seguridad del producto y los operadores.

seguridad y confiabilidad
El brazo manipulador adopta un sistema de control neumático compuesto por componentes neumáticos importados de alta calidad, que está equipado con mecanismos de seguridad como protección contra interrupción accidental de la fuente de aire, protección contra mal funcionamiento, alarma de baja presión, freno de mariposa seguidor de seguridad, tanque de aire de amortiguación, etc., para maximizar la protección de la operación y la seguridad de la pieza de trabajo.
Aplicación del brazo manipulador
EMET ofrece soluciones de elevación y transporte


Cómo elegir un brazo manipulador
Es necesario elegir un brazo robótico asistido por brazo duro en las siguientes situaciones:
cuando se genera torque, no es posible utilizar un polipasto de equilibrio neumático ni un brazo robótico asistido por cable blando;
El centro de gravedad de la pieza de trabajo está alejado del punto de suspensión del brazo, o es necesario voltear o inclinar la pieza de trabajo;
La altura del edificio de la fábrica está limitada.
Brazo manipulador accionado por cable
Gracias a las articulaciones dobles del brazo manipulador asistido por cable para lograr un desplazamiento horizontal y un radio de trabajo de hasta 3000 mm, tiene un funcionamiento más flexible y una velocidad más rápida que las grúas de equilibrio neumáticas. Es adecuado para situaciones en las que la pieza de trabajo es liviana pero el ciclo de manipulación es muy rápido. Debido al uso de cables de acero para levantar el brazo robótico asistido por cable blando, el centro de gravedad de la pieza de trabajo debe ubicarse directamente debajo del cable de acero.
Grúa pluma montada sobre columna
Está equipado con polipastos neumáticos confiables o grúas de equilibrio neumáticas, especialmente adecuadas para distancias cortas, uso frecuente y operaciones de elevación intensivas. Tiene las características de alta eficiencia, ahorro de energía, ahorro de problemas, tamaño pequeño, fácil operación y mantenimiento, etc.
Cantilever montado en la paredgrua
La principal ventaja de la grúa voladiza montada en la pared es que se puede instalar en la pared, no ocupa espacio en el suelo y puede proporcionar un mayor espacio operativo. Es adecuada para ocasiones que requieren ahorro de espacio y mayor espacio operativo, como talleres de fábrica, almacenes, etc.
Grúa articulada portátil
La principal ventaja de una grúa pluma articulada portátil es su flexibilidad, que le permite moverse entre diferentes áreas de trabajo según las necesidades. Es adecuada para situaciones que requieren cambios frecuentes en los lugares de trabajo, como sitios de construcción, lugares de carga y descarga, etc.
Grúa de pluma plegable
Es adecuado para situaciones de producción o mantenimiento en industrias como la fabricación mecánica, ferroviaria, química y ligera. Especialmente en líneas de producción con equipos densos, elevación de distancias cortas y operaciones frecuentes, la aplicación de este producto puede mejorar la eficiencia de la producción.
Limpieza regular:La limpieza periódica es fundamental para mantener el brazo robótico en funcionamiento. Utilice un trapo limpio y un detergente adecuado para limpiar las superficies exteriores del brazo robótico y eliminar el polvo, la suciedad y el aceite. Al mismo tiempo, asegúrese de que el agente de limpieza no tenga un efecto corrosivo sobre los componentes del brazo.
Lubricación y mantenimiento:Las articulaciones y las piezas móviles del brazo robótico requieren lubricación y mantenimiento periódicos. Utilice aceite o grasa adecuados para lubricar las piezas críticas a fin de reducir el desgaste y la fricción. Al mismo tiempo, compruebe si los sujetadores están flojos y apriételos según sea necesario. Asegúrese de que las piezas móviles del brazo robótico permanezcan flexibles y suaves.
Inspección de sensores y cables:Los sensores y cables del brazo robótico son una parte importante para mantener un funcionamiento adecuado. Verifique periódicamente que el sensor esté funcionando correctamente y que el cable no esté desgastado ni dañado. Reemplace los cables dañados si es necesario y asegúrese de que las conexiones sean seguras.
Actualización del Sistema de Programación y Control:Con el continuo desarrollo de la tecnología, el sistema de programación y control del brazo robótico también necesita actualizarse periódicamente. Instale las últimas versiones de software y firmware para garantizar el máximo rendimiento y funcionalidad del brazo robótico.
Procedimientos de capacitación y operación:Proporcionar a los operadores la capacitación y los procedimientos operativos adecuados para garantizar que comprendan el uso correcto del brazo robótico y las especificaciones de operación segura. El funcionamiento y el mantenimiento adecuados pueden maximizar la vida útil del brazo robótico.
Principio de funcionamiento del brazo manipulador
El brazo manipulador neumático puede identificar automáticamente si hay una carga en el brazo robótico detectando la ventosa o el accesorio final del brazo robótico y la presión de gas dentro del cilindro de equilibrio, y ajusta automáticamente la presión de aire dentro del cilindro de equilibrio a través del circuito de control lógico neumático para lograr el equilibrio automático. Al trabajar, el objeto pesado parece estar suspendido en el aire, lo que puede evitar la colisión durante el acoplamiento del producto. Dentro del rango de trabajo del brazo manipulador, el operador puede moverlo fácilmente hacia adelante, hacia atrás, hacia la izquierda, hacia la derecha, hacia arriba y hacia abajo a cualquier posición, y el operador puede operarlo fácilmente. Al mismo tiempo, el circuito neumático también tiene funciones de protección de enclavamiento, como la prevención de mal funcionamiento y protección contra pérdida de presión. El brazo manipulador neumático no requiere un sistema de control electrónico, solo pueden funcionar el aire comprimido y la fuente de vacío, lo cual es muy conveniente.
Nuestros clientes
Nuestros clientes provienen de diversas industrias de todo el mundo.


Guía de preguntas frecuentes definitiva sobre el brazo manipulador
P: ¿Qué es un brazo manipulador?
P: ¿Cuál es el propósito de un brazo manipulador?
P: ¿Cuáles son los tipos de brazos manipuladores?
P: ¿Qué es un brazo manipulador robótico?
P: ¿Qué es un brazo manipulador hidráulico?
P: ¿Qué es un brazo manipulador neumático?
P: ¿Qué es un brazo manipulador eléctrico?
P: ¿Cuáles son los componentes de un brazo manipulador?
P: ¿Cuál es el rango de movimiento de un brazo manipulador?
P: ¿Cómo funciona un brazo manipulador?
P: ¿Cómo programo un brazo manipulador?
P: ¿Qué tipos de efectores finales están disponibles para los brazos manipuladores?
P: ¿Cómo funciona el sistema de control de un brazo manipulador?
P: ¿Qué tipos de sistemas de control están disponibles para los brazos manipuladores?
P: ¿Cuáles son las ventajas de utilizar un brazo manipulador?
P: ¿Cuáles son las limitaciones del uso de un brazo manipulador?
P: ¿Qué aplicaciones son adecuadas para los brazos manipuladores?
P: ¿Qué precauciones de seguridad se deben tomar al utilizar un brazo manipulador?
P: ¿Qué factores deben tenerse en cuenta al elegir un brazo manipulador?
P: ¿Cómo instalo un brazo manipulador?