


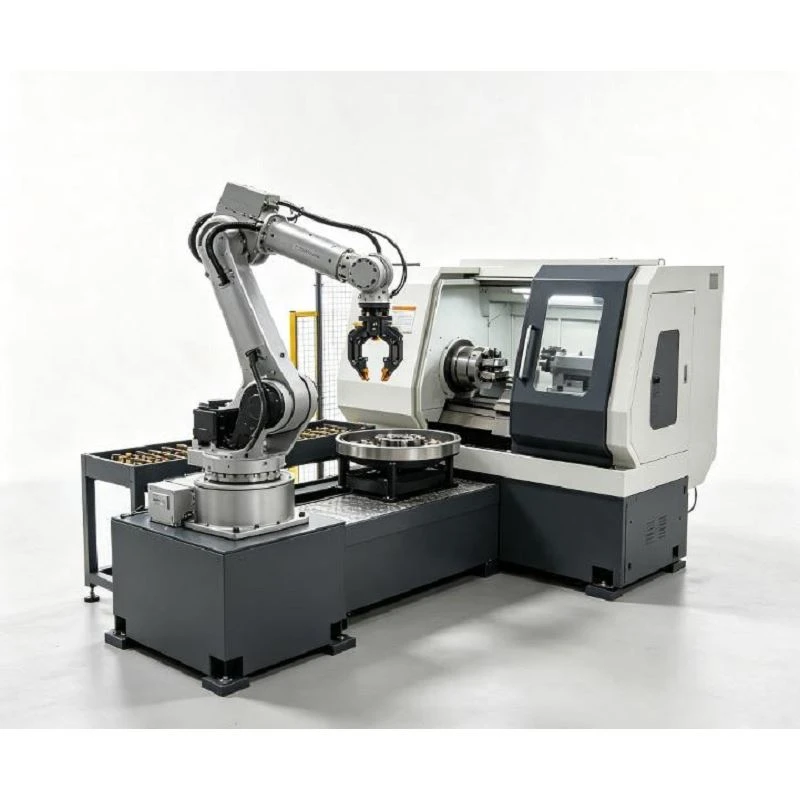
Robot de carga y descarga de torno
El robot de carga y descarga de torno CNC de 6-ejes es un sistema automatizado de cuidado de máquinas diseñado para reemplazar el manejo manual repetitivo de piezas de trabajo en centros de torneado y tornos. El robot gestiona la secuencia completa: recoge las piezas en bruto, las carga con precisión en el mandril CNC, descarga los componentes terminados después del mecanizado y los organiza en bandejas, bastidores o transportadores.
Diseñado tanto para nuevas líneas de producción automatizadas como para modernizaciones de automatización en maquinaria CNC existente, el sistema se puede configurar para atender una sola-máquina, compartir dos-máquina o celdas de producción automatizadas de varias-máquinas.
Especificaciones técnicas
|
Parámetro |
Especificación de referencia |
|
Número de ejes |
6 |
|
Carga útil nominal |
Hasta 20 kilos |
|
Alcance máximo |
Hasta 1.600 milímetros |
|
Repetibilidad |
Hasta ±0,05 mm |
|
Montaje |
Montado en el piso |
|
Protección del cuerpo del robot |
IP54 |
|
Protección de muñeca |
IP65 |
|
Controlador |
Controlador de robot dedicado |
|
Temperatura de funcionamiento |
0–45 grados |
|
Humedad relativa |
20–80 %, sin-condensación |
|
Fuente de alimentación |
380 V / Trifásico / 50 Hz, configurable |
|
Comunicación |
E/S digitales/comunicación industrial compatible |
Beneficios clave
Precisión de carga constante:Elimina los errores de posicionamiento humano, protegiendo los topes del mandril y reduciendo las tasas de desperdicio.
Reducción del tiempo sin-corte:La apertura sincronizada de la puerta y los intercambios de pinzas duales-maximizan la utilización del husillo.
Funcionamiento prolongado sin supervisión:Permite a los operadores pasar de la carga manual a supervisar múltiples celdas y administrar el control de calidad.
Modernización rentable-efectiva:Extiende el ciclo de vida de la maquinaria CNC existente sin un alto desembolso de capital para nuevos tornos automatizados.
Escenarios de aplicación
Automotor:Ejes, cubos de rueda, casquillos, camisas de motor, anillos de cambio.
Hidráulica y Neumática:Cuerpos de válvulas, racores, camisas de cilindros hidráulicos, conectores.
Rodamientos y componentes de precisión:Anillos de rodamiento interior/exterior, casquillos y manguitos de alta-precisión.
Motores eléctricos:Ejes de rotor, carcasas de motor, escudos finales, elementos giratorios.
Talleres de máquinas CNC generales:Piezas torneadas de alta-repetibilidad con alimentación de material estructurado.
Secuencia automatizada de carga y descarga
Alimentación de piezas crudas:Las piezas de trabajo en bruto se presentan mediante bandeja, estante, transportador o alimentador personalizado con posicionamiento definido.
Recogida de piezas de trabajo:El robot se acerca a la estación de recolección y agarra la pieza en bruto utilizando información verificada por sensor-.
Carga del mandril CNC:Al recibir la señal de "Puerta abierta", el robot ingresa al área de mecanizado y asienta la pieza de trabajo al ras contra la superficie de ubicación del mandril.
Sujeción y mecanizado de mandril:El mandril CNC sujeta la pieza. El robot sale del recinto de la máquina, la puerta se cierra y comienza el ciclo de mecanizado.
Descarga de piezas terminadas:Después del mecanizado, el CNC envía una señal de "Ciclo completo". El robot entra, agarra la pieza terminada y suelta el mandril.
Descarga de piezas y reinicio del ciclo:El componente terminado se transfiere a la bandeja o transportador designado y el robot se reposiciona inmediatamente para el siguiente ciclo.
Tipos de pinzas
Pinza paralela de dos-dedos:Ideal para piezas cilíndricas, barras rectangulares y geometrías simétricas estándar.
Pinza concéntrica de tres-dedos:Ideal para componentes redondos,{0}}de paredes delgadas o con forma de disco-que requieren una sujeción uniforme de 3 puntos.
Pinza doble (intercambio rápido):Mantiene una pieza en bruto y una pieza terminada simultáneamente, lo que reduce el tiempo de apertura de la puerta de la máquina hasta en un 50 %.
EOAT personalizado:Mandíbulas especializadas para piezas fundidas irregulares, componentes-de cavidades profundas o superficies funcionales delicadas.
Componentes celulares completos
Infraestructura básica:Robot de 6-ejes, controlador dedicado, consola de programación, base de robot de alta resistencia.
Feed de entrada/salida-:Bandejas de material, bastidores inclinados por gravedad, transportadores de entrada y salida, accesorios de posicionamiento.
Sistema de seguridad:Cercado perimetral de seguridad, puertas de acceso con bloqueo, cortinas de luz de seguridad, escáneres de área.
Valor opcional-Módulos de automatización añadidos
Controladores automáticos de puertas y portabrocas:Actuadores eléctricos/neumáticos para el reequipamiento de puertas/mandriles manuales.
Sensores de presencia y orientación de piezas:Sensores ópticos/láser que evitan errores de selección o carga.
Sistemas de Visión 2D/3D:Para recogida aleatoria de piezas, detección de orientación o identificación.
Publicar-estaciones de proceso:Unidades integradas de soplado de aire-(limpieza de virutas), medición/inspección o marcado láser.
Preguntas frecuentes
Etiqueta: Robot de carga y descarga de torno, fabricantes de robots de carga y descarga de torno de China, fábrica, Robot de ensamblaje e inspección SCARA
Artículo anterior
Robot de carga y descarga del centro de mecanizadoSiguiente artículo
Robot de carga y descarga CNCTambién podría gustarte


Envíeconsulta